
Để robot hình người bước ra khỏi phòng thí nghiệm, một nguyên mẫu hoạt động tốt mới chỉ là điểm khởi đầu. Thách thức tiếp theo là kiểm chứng thiết kế, cải tiến nhanh và chuẩn bị cho sản xuất ở quy mô lớn.
Robot hình người đưa AI từ môi trường số vào thế giới thực. Nguồn hình: Siemens Digital Industries Software, 2026.
Humanoid Robotics đang hướng tới những ứng dụng thực tế trong sản xuất, logistics và các môi trường vốn được thiết kế cho con người. Sự phát triển này gắn với Physical AI: trí tuệ nhân tạo có khả năng cảm nhận, tương tác và thực hiện hành động trong môi trường vật lý, thay vì chỉ xử lý thông tin trên hệ thống số.
Từ nguyên mẫu hoạt động được đến sản phẩm có thể thương mại hóa
Làm cho robot biết đi, cầm nắm hoặc hoàn thành một tác vụ là một cột mốc quan trọng. Nhưng để đưa robot hình người vào vận hành thực tế, nhà phát triển còn phải liên tục điều chỉnh thiết kế, kiểm chứng hiệu quả của từng thay đổi và tìm cách mở rộng quy mô chế tạo.
Theo tài liệu của Siemens, nhiều nhà phát triển đang hướng tới chu kỳ cập nhật nền tảng khoảng 12–18 tháng, đồng thời cần giảm đáng kể chi phí trong danh mục vật tư (BOM) để tiến gần hơn tới triển khai thương mại. Vì vậy, tốc độ lặp thiết kế, khả năng phát hiện vấn đề sớm và sự kết nối dữ liệu giữa các nhóm kỹ thuật ngày càng quan trọng.
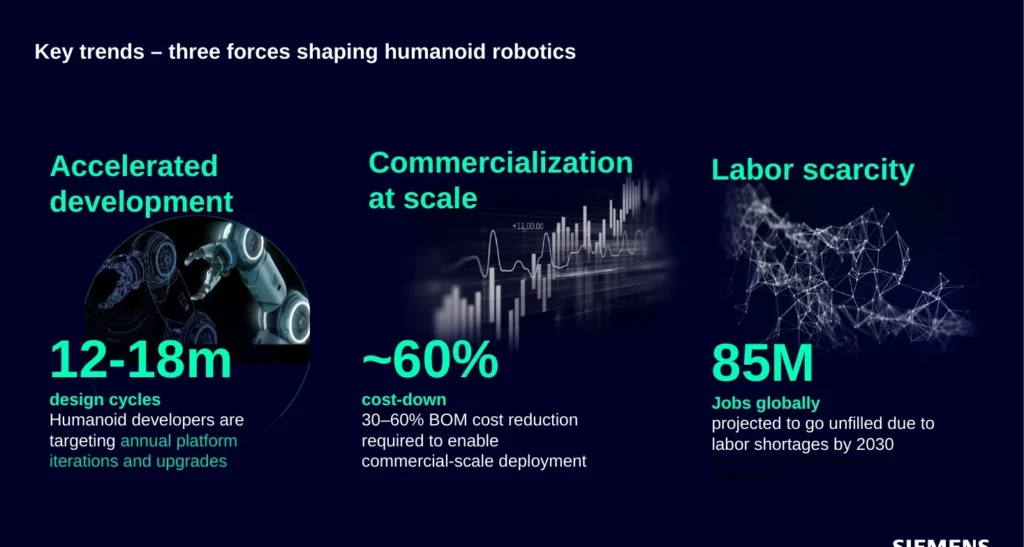
Những yếu tố thúc đẩy Humanoid Robotics: phát triển nhanh hơn, thương mại hóa ở quy mô lớn và nhu cầu tự động hóa. Nguồn hình: Siemens.
Digital Twin giúp kiểm chứng thiết kế trước khi chế tạo robot
Một robot hình người kết hợp cơ khí, bộ truyền động, cảm biến, hệ thống điện, pin, điều khiển và phần mềm robotics. Khi mỗi nhóm sử dụng một bộ công cụ riêng, một thay đổi trong thiết kế CAD có thể kéo theo nhiều bước xuất dữ liệu, chuyển đổi mô hình, chỉnh sửa URDF và chạy lại mô phỏng.
Cách tiếp cận của Siemens là duy trì một Digital Thread xuyên suốt quá trình Design – Validate – Optimize – Robotics, với Digital Twin làm nền tảng chung. Trên mô hình số, kỹ sư có thể xây dựng cấu trúc robot và đánh giá chuyển động, vùng làm việc, tải trọng, tâm khối lượng, giới hạn khớp cũng như nguy cơ va chạm trước khi đầu tư vào nguyên mẫu vật lý.
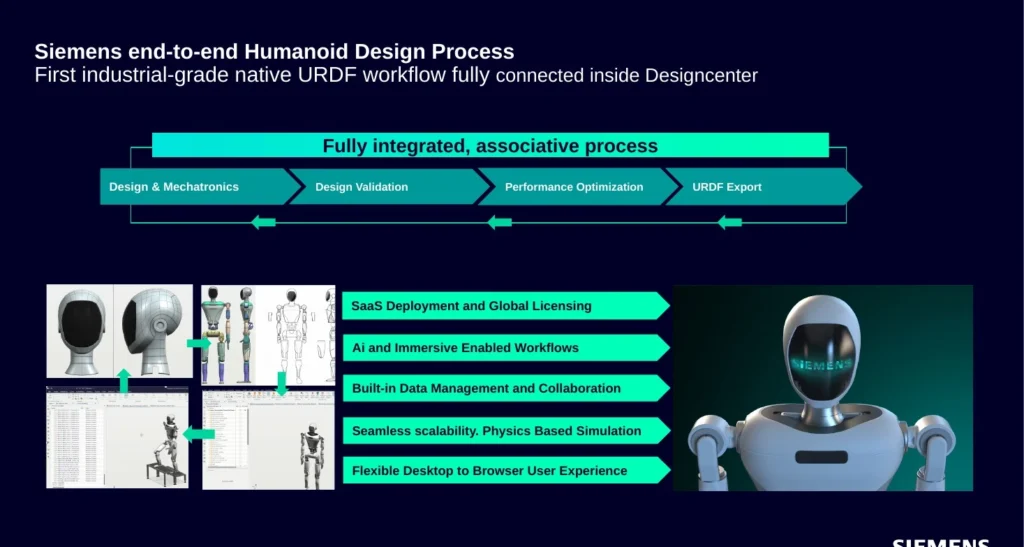
Quy trình thiết kế robot hình người kết nối từ cơ điện tử, kiểm chứng và tối ưu hóa đến xuất dữ liệu URDF. Nguồn hình: Siemens.
Kết nối dữ liệu thiết kế với môi trường robotics
URDF là một trong những cách đưa cấu trúc robot từ giai đoạn thiết kế sang môi trường robotics. Khi quy trình được kết nối, đội ngũ phát triển có thể giảm việc dựng lại mô hình sau mỗi thay đổi CAD, duy trì ý đồ thiết kế và hạn chế các bước xử lý thủ công giữa CAD và ROS. Thời gian tiết kiệm được có thể dành cho kiểm chứng và tối ưu sản phẩm.
Mô phỏng sớm để giảm vòng lặp với phần cứng
Tinh thần “Prove the robot before you build it” đặt hoạt động mô phỏng vào giai đoạn sớm của quá trình phát triển. Sự kết hợp giữa Designcenter và Simcenter hỗ trợ đánh giá chuyển động, kết cấu, nhiệt và các bài toán đa vật lý trên dữ liệu Digital Twin. Mục tiêu là nhận diện vấn đề trên mô hình số trước khi chúng xuất hiện ở một nguyên mẫu vật lý tốn kém.
Khả năng công nghiệp hóa sẽ quyết định chặng đường tiếp theo
Khi robot hình người tiến gần hơn tới ứng dụng thực tế, lợi thế không chỉ nằm ở AI hay khả năng chuyển động. Doanh nghiệp còn cần rút ngắn chu kỳ phát triển, giảm số lần làm lại và kết nối các nhóm cơ khí, điện, mô phỏng và robotics trong cùng một quy trình.
From Prototype to Platform. From Fragmented to Integrated. From Trial-and-Error to First-Time-Right Engineering.
Thông qua Siemens Xcelerator cùng Designcenter, Simcenter, Teamcenter và Capital, Siemens hướng tới một hệ sinh thái kỹ thuật kết nối từ ý tưởng, thiết kế và kiểm chứng bằng Digital Twin đến quá trình phát triển nền tảng robot có khả năng sản xuất ở quy mô lớn.
Nguồn tham khảo: Siemens Digital Industries Software – Designcenter for Humanoid Robotics, 2026.